
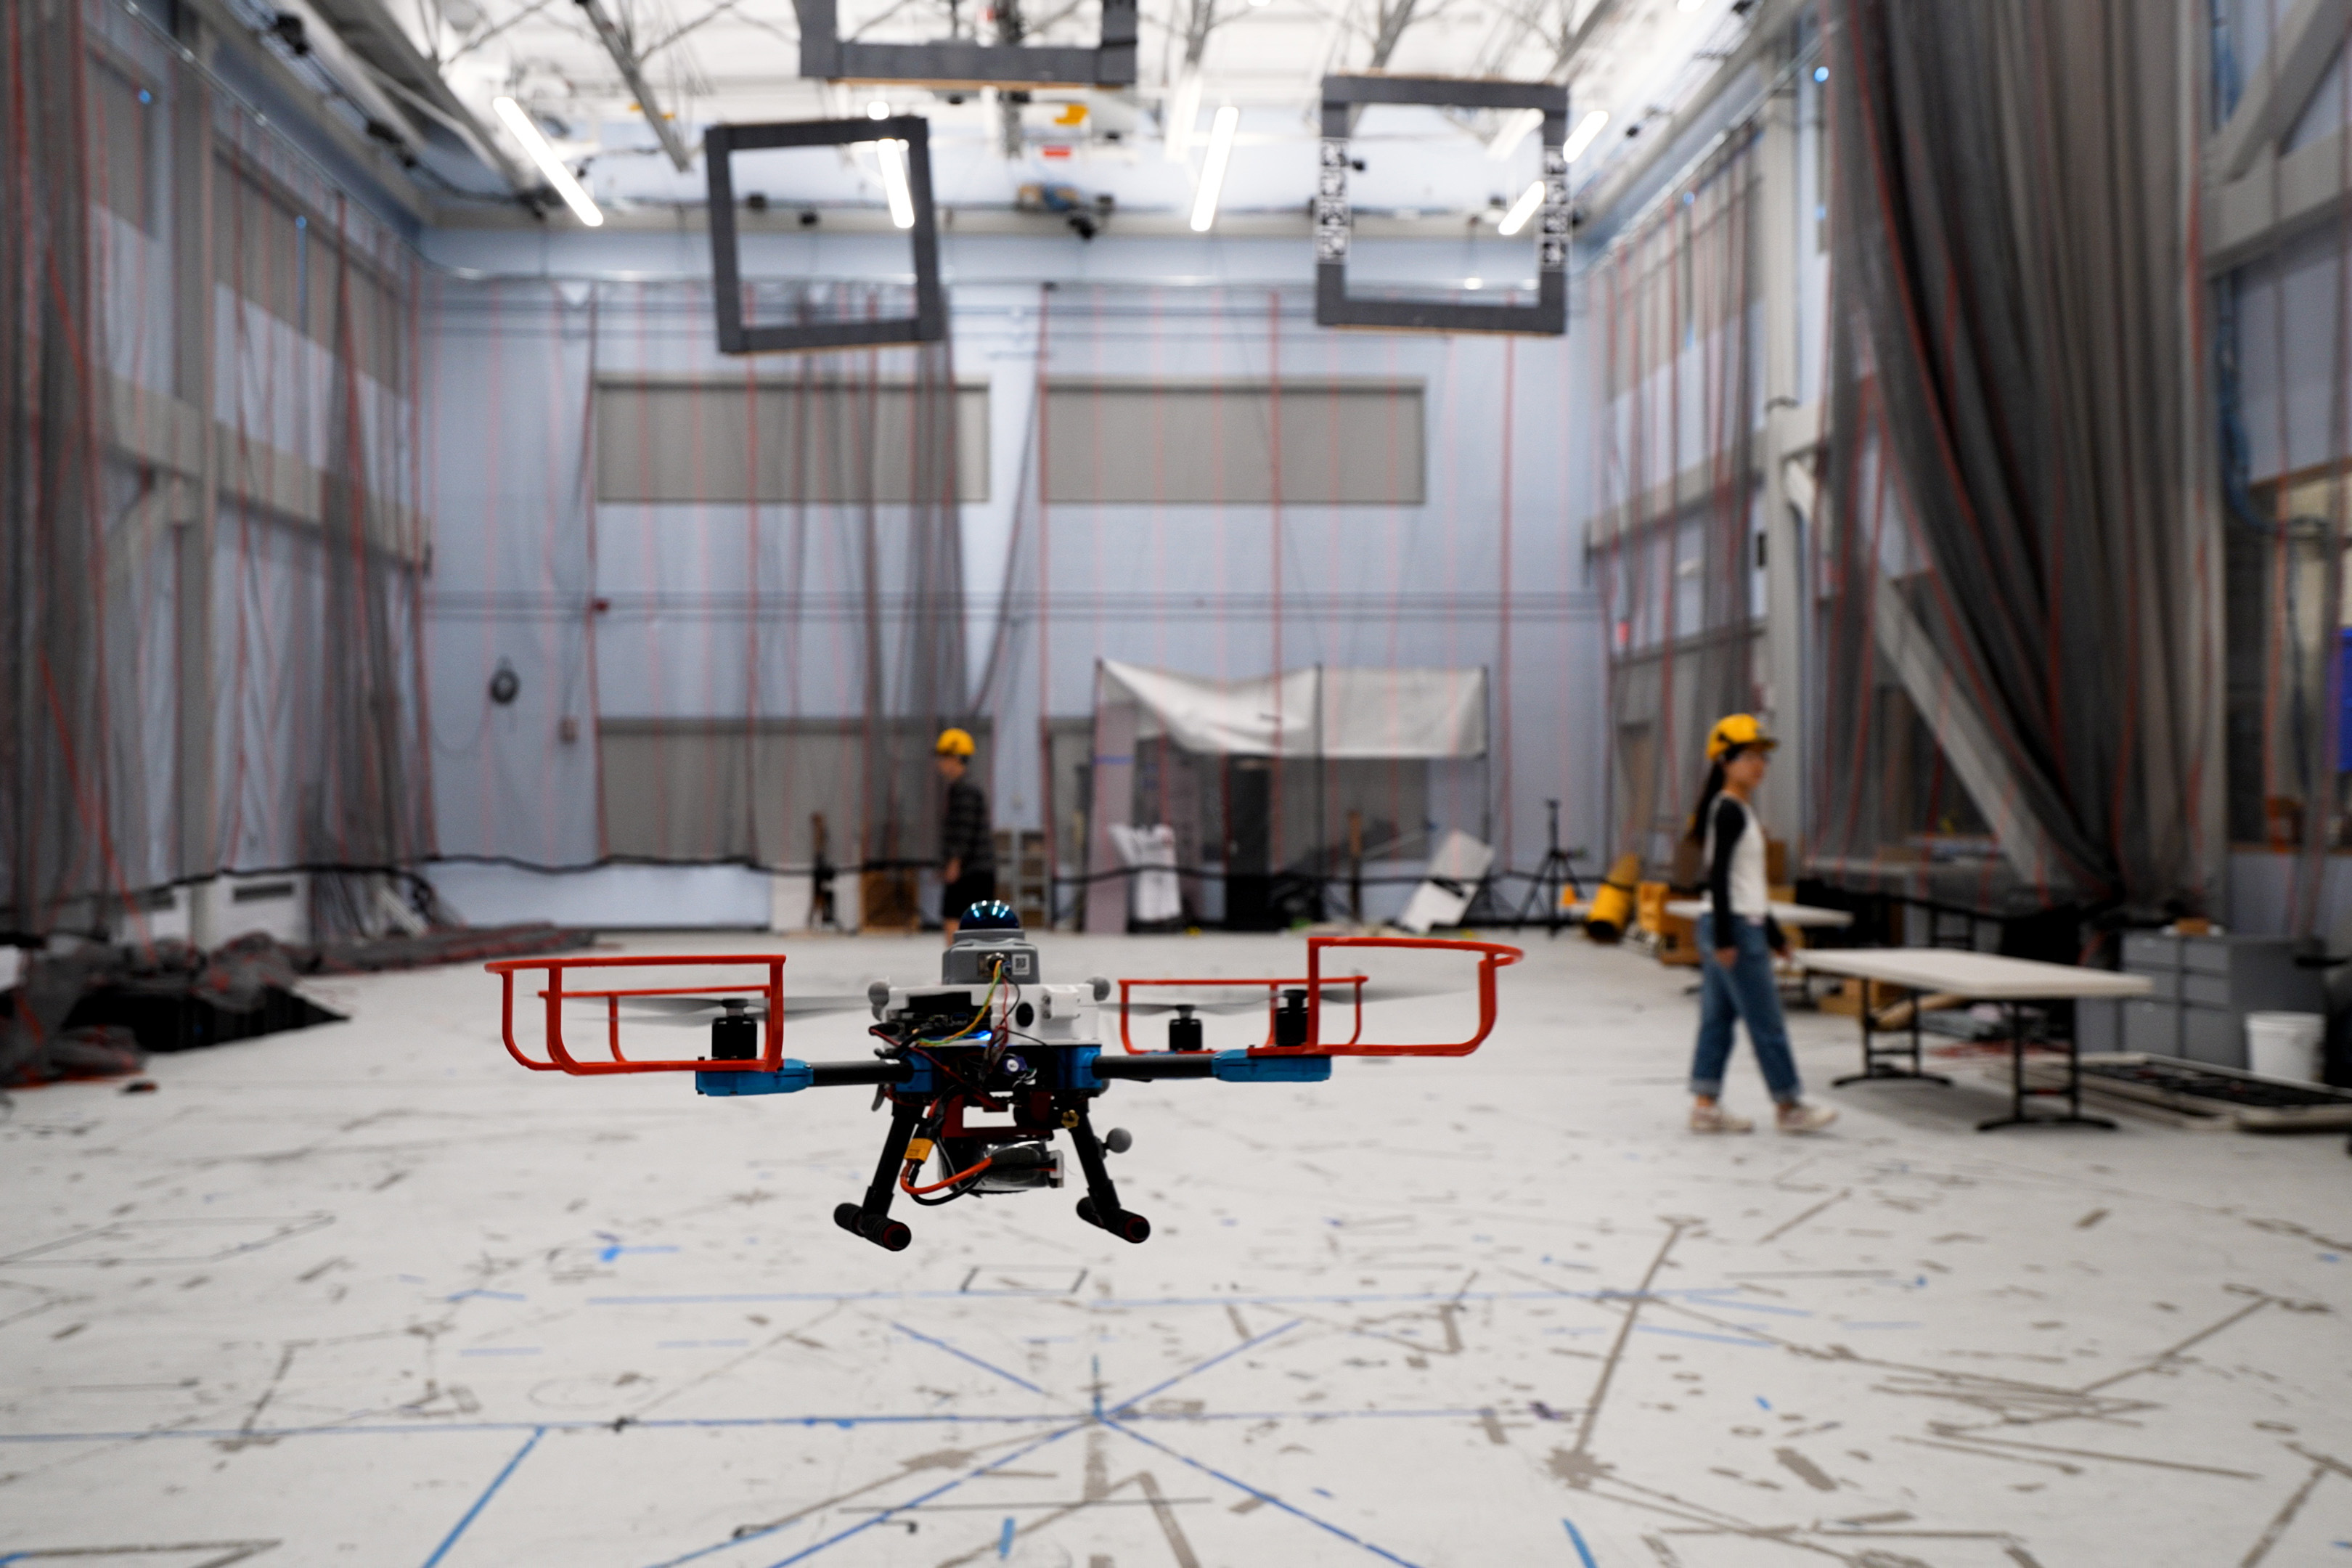
“UAV ಪ್ರದೇಶದ ನಕ್ಷೆಯನ್ನು ಹೊಂದಿರದ ಮತ್ತು ಚಲಿಸುವ ಅಜ್ಞಾತ ಅಡೆತಡೆಗಳು ಇರುವ ಅತ್ಯಂತ ಕಷ್ಟಕರ ವಾತಾವರಣದಲ್ಲಿ, ನಾವು ಸುರಕ್ಷತೆಯ ಗಣಿತದ ಖಾತರಿಯನ್ನು ಸ್ಥಾಪಿಸಿದ್ದೇವೆ. ಯೋಜಕರು ತಿಳಿಯಬೇಕಾದ ಏಕೈಕ ವಿಷಯವೆಂದರೆ ಅಡೆತಡೆಗಳು ತಲುಪಬಹುದಾದ ಗರಿಷ್ಠ ವೇಗ. ಆದ್ದರಿಂದ, ನೀವು ಅದನ್ನು ಯಾವುದೇ ಪರಿಸರದಲ್ಲಿ ಬಳಸಬಹುದು, ನಕ್ಷೆಯಿಲ್ಲದೆ, ಮತ್ತು UAV ಅವರು ಏನನ್ನೂ ಗಳಿಸುವುದಿಲ್ಲ ಎಂದು ನಿಮಗೆ ತಿಳಿದಿದೆ. ಇತ್ತೀಚೆಗೆ SM2 ನಲ್ಲಿ,” ಎಂಐಟಿಯಲ್ಲಿ ಏರೋನಾಟಿಕ್ಸ್ ಮತ್ತು ಆಸ್ಟ್ರೋನಾಟಿಕ್ಸ್ನಲ್ಲಿ ಡಾಕ್ಟರೇಟ್ ಮತ್ತು ಈ ಹೊಸ ವ್ಯವಸ್ಥೆಯಲ್ಲಿನ ಲೇಖನದ ಪ್ರಮುಖ ಲೇಖಕರಾಗಿದ್ದಾರೆ.
ಮ್ಯಾಡ್ರಿಡ್ನಲ್ಲಿನ ಕೊಮಿಲ್ಲಾಸ್ ಪಾಂಟಿಫಿಕಲ್ ವಿಶ್ವವಿದ್ಯಾಲಯದಲ್ಲಿ ಸಹಾಯಕ ಪ್ರಾಧ್ಯಾಪಕರಾದ ಜೀಸಸ್ ಟೊರ್ಡೆಸಿಲ್ಲಾಸ್ ಪಿಎಚ್ಡಿ ’22 ಅವರ ಜೊತೆ ಪತ್ರಿಕೆಯಲ್ಲಿ ಸೇರಿದ್ದಾರೆ; MIT ಪದವಿ ವಿದ್ಯಾರ್ಥಿಗಳು ಜುವಾನ್ ರಾಚೆಡ್, ಲಿಲಿ ಸನ್ ಮತ್ತು ಯಿಕ್ಸುವಾನ್ ಜಿಯಾ; ಮತ್ತು ಹಿರಿಯ ಲೇಖಕ ಜೊನಾಥನ್ ಪಿ. ಹೌ, ಏರೋನಾಟಿಕ್ಸ್ ಮತ್ತು ಆಸ್ಟ್ರೋನಾಟಿಕ್ಸ್ನ ಫೋರ್ಡ್ ಪ್ರೊಫೆಸರ್ ಮತ್ತು ಮಾಹಿತಿ ಮತ್ತು ನಿರ್ಧಾರ ವ್ಯವಸ್ಥೆಗಳ ಪ್ರಯೋಗಾಲಯ (LIDS) ಮತ್ತು MIT ಯಲ್ಲಿನ ಏರೋಸ್ಪೇಸ್ ಕಂಟ್ರೋಲ್ಸ್ ಲ್ಯಾಬೋರೇಟರಿ (ACL) ನಲ್ಲಿ ಪ್ರಮುಖ ತನಿಖಾಧಿಕಾರಿ. ಸಂಶೋಧನೆಯು ಕಾಣಿಸಿಕೊಳ್ಳುತ್ತದೆ ರೊಬೊಟಿಕ್ಸ್ನಲ್ಲಿ IEEE ವಹಿವಾಟುಗಳು.
ಮೊದಲು ಸುರಕ್ಷತೆ
ಪಥದ ಯೋಜಕರು ವಾಹನದ ಉದ್ದೇಶವನ್ನು ತಲುಪುವ ವಿಮಾನ ಮಾರ್ಗವನ್ನು ಚಾರ್ಟ್ ಮಾಡಲು UAV ಯ ಆನ್ಬೋರ್ಡ್ ಕ್ಯಾಮೆರಾಗಳು ಮತ್ತು ಸಂವೇದಕಗಳಿಂದ ಚಿತ್ರಗಳು ಮತ್ತು ಡೇಟಾವನ್ನು ಬಳಸುತ್ತಾರೆ.
ಪ್ರಸ್ತುತ ಯೋಜಕರಲ್ಲಿ ಹೆಚ್ಚಿನವರು ಅಜ್ಞಾತ ಸ್ಥಿರ ಪರಿಸರಗಳಿಗಾಗಿ ವಿನ್ಯಾಸಗೊಳಿಸಲಾಗಿದೆ, ಅಲ್ಲಿ ಅಡೆತಡೆಗಳು ಚಲಿಸುವುದಿಲ್ಲ, ಅಥವಾ ರೋಬೋಟ್ ಕ್ರ್ಯಾಶ್ ಆಗುವುದಿಲ್ಲ ಎಂಬ ಔಪಚಾರಿಕ ಗ್ಯಾರಂಟಿ ನೀಡದೆಯೇ ಅವರು ಕ್ರಿಯಾತ್ಮಕ ಅಡೆತಡೆಗಳನ್ನು ಸಡಿಲವಾಗಿ ತಪ್ಪಿಸುತ್ತಾರೆ.
UAV ದೂರದ ನೈಸರ್ಗಿಕ ವಿಪತ್ತಿನ ಸ್ಥಳಕ್ಕೆ ವೈದ್ಯಕೀಯ ಸಾಮಗ್ರಿಗಳನ್ನು ತಲುಪಿಸುತ್ತಿರುವಂತಹ ಹೆಚ್ಚಿನ-ಹಣಕಾಸು ಸಂದರ್ಭಗಳಲ್ಲಿ ಔಪಚಾರಿಕ ಸುರಕ್ಷತೆಯ ಖಾತರಿಗಳು ಮುಖ್ಯವಾಗಿವೆ. ಆದರೆ ಡೈನಾಮಿಕ್ ಪರಿಸರದಲ್ಲಿ ಪ್ರತಿ ಸಂಭವನೀಯ ಕುಸಿತವನ್ನು ಲೆಕ್ಕಾಚಾರ ಮಾಡಲು ಪ್ರಯತ್ನಿಸುವುದು ನೈಜ-ಪ್ರಪಂಚದ ನಿಯೋಜನೆಗಳಿಗೆ ತುಂಬಾ ಸಮಯ ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ.
“ಅಜ್ಞಾತ ಕ್ರಿಯಾತ್ಮಕ ಪರಿಸರದಲ್ಲಿ, ನೀವು ಅವಲಂಬಿಸಲು ಅನೇಕ ಊಹೆಗಳನ್ನು ಹೊಂದಿಲ್ಲ. ಈ ರೀತಿಯ ಪರಿಸರಗಳಲ್ಲಿ, ಸಂಶೋಧಕರು ಇನ್ನೂ ಪಥವು ಸುರಕ್ಷಿತವಾಗಿದೆ ಎಂದು ಗಣಿತದ ಭರವಸೆ ನೀಡಲು ಸಾಧ್ಯವಾಗಿಲ್ಲ,” ಕೊಂಡೋ ವಿವರಿಸಿದರು.
MIT ಸಂಶೋಧಕರು ತಮ್ಮ ಸುರಕ್ಷಿತ ಪಥದ ಯೋಜಕವಾದ SANDO ಅನ್ನು ಅಭಿವೃದ್ಧಿಪಡಿಸಲು ಕಠಿಣವಾದ ಗಣಿತದ ವಿಧಾನವನ್ನು ಬಳಸಿದರು. ಅಜ್ಞಾತ ಪರಿಸರದಲ್ಲಿ ಅಡೆತಡೆಗಳನ್ನು ಚಲಿಸುವಾಗ ಘರ್ಷಣೆಯನ್ನು ತಪ್ಪಿಸಲು ಅಲ್ಗಾರಿದಮ್ ಯಾವಾಗಲೂ ಪಥಗಳನ್ನು ಲೆಕ್ಕಾಚಾರ ಮಾಡುತ್ತದೆ ಎಂದು ಅವರು ಸೈದ್ಧಾಂತಿಕವಾಗಿ ಸಾಬೀತುಪಡಿಸಿದರು.
ರೋಬೋಟ್ನ ಪರಿಸರದಲ್ಲಿ ಸುರಕ್ಷತಾ ಕಾರಿಡಾರ್ ಅನ್ನು ಮ್ಯಾಪಿಂಗ್ ಮಾಡುವ ಮೂಲಕ ಸ್ಯಾಂಡೋ ಪ್ರಾರಂಭವಾಗುತ್ತದೆ. ಈ ಕಾರಿಡಾರ್ 3D ಜಾಗದ ಸಂಪರ್ಕಿತ ಪ್ರದೇಶಗಳ ಸರಣಿಯಾಗಿದ್ದು, ರೋಬೋಟ್ ಸಂಚರಿಸಬಹುದು, ಯಾವುದೇ ಅಡೆತಡೆಗಳನ್ನು ಹೊಂದಿರುವುದಿಲ್ಲ ಎಂದು ಖಾತರಿಪಡಿಸುತ್ತದೆ.
ಆದರೆ ಇತರ ವ್ಯವಸ್ಥೆಗಳಿಗಿಂತ ಭಿನ್ನವಾಗಿ, SANDO ಸಮಯ-ಸೂಕ್ಷ್ಮ ಸುರಕ್ಷತಾ ಕಾರಿಡಾರ್ ಅನ್ನು ರಚಿಸುತ್ತದೆ, ಇದು ಕ್ರಿಯಾತ್ಮಕ ಅಡೆತಡೆಗಳ ಭವಿಷ್ಯದ ಚಲನೆಯನ್ನು ಗಣನೆಗೆ ತೆಗೆದುಕೊಳ್ಳುತ್ತದೆ. ಇದು ವಿಶೇಷ ಮಾಡ್ಯೂಲ್ ಅನ್ನು ಬಳಸುತ್ತದೆ, ಅದು ಡೈನಾಮಿಕ್ ಅಡೆತಡೆಗಳನ್ನು ಪತ್ತೆಹಚ್ಚುತ್ತದೆ, ಗುಂಪುಗಳು ಮತ್ತು ಟ್ರ್ಯಾಕ್ ಮಾಡುತ್ತದೆ, ಅವುಗಳು ಮುಂದೆ ಎಲ್ಲಿ ಚಲಿಸುತ್ತವೆ ಎಂಬುದನ್ನು ಅಂದಾಜು ಮಾಡಲು.
ಭವಿಷ್ಯದಲ್ಲಿ ಅಡಚಣೆಯು ಎಲ್ಲಿಗೆ ಚಲಿಸುತ್ತದೆ ಎಂದು ಸಿಸ್ಟಮ್ಗೆ ನಿಖರವಾಗಿ ತಿಳಿದಿಲ್ಲವಾದರೂ, ನಿರ್ದಿಷ್ಟ ಸಮಯದಲ್ಲಿ ಅದು ಎಷ್ಟು ದೂರ ಚಲಿಸಬಹುದು ಎಂಬುದನ್ನು ಲೆಕ್ಕಹಾಕಲು ಆ ಅಡಚಣೆಯ ಗರಿಷ್ಠ ವೇಗವನ್ನು ಅದು ಬಳಸುತ್ತದೆ. ಇದು ಎಲ್ಲಾ ದಿಕ್ಕುಗಳಲ್ಲಿಯೂ ಪ್ರಯಾಣಿಸಬಹುದಾದ ಹೆಚ್ಚಿನ ದೂರವನ್ನು ತೆಗೆದುಕೊಳ್ಳುವ ಅಡಚಣೆಯ ಸುತ್ತಲೂ ಗೋಳವನ್ನು ಇರಿಸುತ್ತದೆ.
UAV ಚಲಿಸುವ ವಸ್ತುವಿನೊಂದಿಗೆ ಘರ್ಷಣೆಯಾಗುವುದಿಲ್ಲ ಎಂದು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಲು SANDO ಈ ಗೋಳಗಳ ಸುತ್ತಲೂ ಸುರಕ್ಷತಾ ಕಾರಿಡಾರ್ ಅನ್ನು ರಚಿಸುತ್ತದೆ.
“ನೈಜ ಜಗತ್ತಿನಲ್ಲಿ, ಅಡೆತಡೆಗಳು ಚಲಿಸುತ್ತವೆ, ಆದ್ದರಿಂದ ನೀವು ಕೆಲವು ಹಂತದಲ್ಲಿ ರಚಿಸುವ ಸುರಕ್ಷತಾ ಕಾರಿಡಾರ್ ಕಾರಿಡಾರ್ನಲ್ಲಿ ಚಲಿಸುವಾಗ ಉಪಯುಕ್ತವಾಗುವುದಿಲ್ಲ. ಆದರೆ ನಾವು ಈ ಸಮಯದ ಭಾಗವನ್ನು ಗಣನೆಗೆ ತೆಗೆದುಕೊಳ್ಳುವುದರಿಂದ, ಭವಿಷ್ಯದಲ್ಲಿ ನಾವು ಸುರಕ್ಷತೆಯನ್ನು ಖಾತರಿಪಡಿಸಬಹುದು,” ಕೊಂಡೊ ಹೇಳಿದರು.
ವ್ಯವಸ್ಥೆಯು ಅನೇಕ ಅಡೆತಡೆಗಳೊಂದಿಗೆ ಪರಿಸರದ “ಬಿಸಿ” ಪ್ರದೇಶಗಳನ್ನು ಗುರುತಿಸಲು ಮತ್ತು UAV ಅನ್ನು ಈ ಅಪಾಯಕಾರಿ ಪ್ರದೇಶಗಳಿಂದ ದೂರವಿರಿಸಲು ಶಾಖ-ನಕ್ಷೆ ಆಧಾರಿತ ಯೋಜಕವನ್ನು ಬಳಸುತ್ತದೆ. ಇದು ರೋಬೋಟ್ ಚಾರ್ಟ್ಗೆ ಅಪಾಯದ ವಲಯಗಳ ಸುತ್ತಲೂ ಉತ್ತಮ ಕೋರ್ಸ್ಗೆ ಸಹಾಯ ಮಾಡುತ್ತದೆ.
ತ್ವರಿತ ಪ್ರತಿಕ್ರಿಯೆ
ಒಮ್ಮೆ ಅದು ಘರ್ಷಣೆ-ಮುಕ್ತ ಸುರಕ್ಷತಾ ಕಾರಿಡಾರ್ ಅನ್ನು ರಚಿಸಿದ ನಂತರ, ಗುರಿಯನ್ನು ತಲುಪಲು ವೇಗವಾದ ಮಾರ್ಗವನ್ನು ಕಂಡುಹಿಡಿಯಲು SANDO ಆ ಕಾರಿಡಾರ್ನೊಳಗೆ ಪಥವನ್ನು ಉತ್ತಮಗೊಳಿಸುತ್ತದೆ.
ರೋಬೋಟ್ ಪ್ರಯಾಣಿಸುವಾಗ, SANDO ಸುರಕ್ಷತಾ ಕಾರಿಡಾರ್ ಅನ್ನು ಸರಿಹೊಂದಿಸುತ್ತದೆ ಮತ್ತು ರೋಬೋಟ್ನ ಮಾರ್ಗವು ತನ್ನ ಗುರಿಯನ್ನು ತಲುಪುವವರೆಗೆ ಘರ್ಷಣೆ-ಮುಕ್ತವಾಗಿ ಉಳಿಯುತ್ತದೆ ಎಂದು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಲು ಪಥವನ್ನು ಮರುರೂಪಿಸುತ್ತದೆ.
ಆಪ್ಟಿಮೈಸೇಶನ್ ಅನ್ನು ಪರಿಹರಿಸಲು ಸುಲಭವಾಗುವಂತೆ ಸಂಶೋಧಕರು ಹಲವಾರು ತಂತ್ರಗಳನ್ನು ಬಳಸಿದ್ದಾರೆ, ಇದರಿಂದಾಗಿ UAV ತನ್ನ ಆನ್ಬೋರ್ಡ್ ಕಂಪ್ಯೂಟರ್ ಅನ್ನು ಬಳಸಿಕೊಂಡು ಪಥಗಳನ್ನು ತ್ವರಿತವಾಗಿ ಮರು ಲೆಕ್ಕಾಚಾರ ಮಾಡಬಹುದು, ಇದು ಹಠಾತ್ ಬದಲಾವಣೆಗಳಿಗೆ ತ್ವರಿತವಾಗಿ ಪ್ರತಿಕ್ರಿಯಿಸುತ್ತದೆ.
“SANDO ಅನ್ನು ನಿರ್ಮಿಸುವ ಕಠಿಣ ಭಾಗವೆಂದರೆ ಗಣಿತ,” Kondo ಹೇಳುತ್ತಾರೆ. “ನೀವು ಸುರಕ್ಷತೆಯನ್ನು ಖಾತರಿಪಡಿಸಲು ಪ್ರಯತ್ನಿಸಿದಾಗ, ನೀವು ಕಟ್ಟುನಿಟ್ಟಾಗಿರಬೇಕು ಮತ್ತು ನಿಮ್ಮ ಸಿದ್ಧಾಂತವು ಪ್ರತಿಯೊಂದು ಸಂಭವನೀಯ ಪ್ರಕರಣಗಳನ್ನು, ಅಂಚಿನ ಪ್ರಕರಣಗಳನ್ನು ಸಹ ಒಳಗೊಳ್ಳುತ್ತದೆ ಎಂದು ಖಚಿತಪಡಿಸಿಕೊಳ್ಳಿ. ನಾವು ಗಣಿತದ ಖಾತರಿಯನ್ನು ಹೊಂದಿದ್ದರೆ, UAV ಗಳು ಹಾರಲು ತುಂಬಾ ಸುಲಭ.”
ಸಿಮ್ಯುಲೇಶನ್ಗಳಲ್ಲಿ, SANDO ಎಲ್ಲಾ ಪರಿಸರದಲ್ಲಿ ಘರ್ಷಣೆಯನ್ನು ಸಂಪೂರ್ಣವಾಗಿ ತಪ್ಪಿಸುವ ಸಂದರ್ಭದಲ್ಲಿ ಕೆಲವು ಅತ್ಯಾಧುನಿಕ ವ್ಯವಸ್ಥೆಗಳಿಗಿಂತ ವೇಗವಾಗಿ ರೋಬೋಟ್ನ ಗುರಿಯನ್ನು ತಲುಪಿತು.
ಸುರಕ್ಷಿತ ಪಥಗಳನ್ನು ತ್ವರಿತವಾಗಿ ಮರು-ಯೋಜನೆ ಮಾಡಲು ರೋಬೋಟ್ನ ಆನ್ಬೋರ್ಡ್ ಕಂಪ್ಯೂಟರ್ ಮತ್ತು ಸಂವೇದಕಗಳನ್ನು ಬಳಸಿಕೊಂಡು ನಿಜವಾದ UAV ಯೊಂದಿಗೆ 12 ಪರೀಕ್ಷಾ ಹಾರಾಟಗಳಲ್ಲಿನ ಎಲ್ಲಾ ಕ್ರಿಯಾತ್ಮಕ ಅಡೆತಡೆಗಳನ್ನು SANDO ತಪ್ಪಿಸಿದೆ.
ಭವಿಷ್ಯದಲ್ಲಿ, ಸಂಶೋಧಕರು SANDO ಅನ್ನು ಹೆಚ್ಚು ಕಂಪ್ಯೂಟೇಶನಲ್ ಆಗಿ ಪರಿಣಾಮಕಾರಿಯಾಗಿ ಮಾಡಬಹುದು ಮತ್ತು ಯಂತ್ರ-ಕಲಿಕೆ ಮಾದರಿಗಳೊಂದಿಗೆ ಸಿಸ್ಟಮ್ ಅನ್ನು ಸಂಯೋಜಿಸಬಹುದು, ಅದು ಬಳಕೆದಾರರಿಗೆ ಸರಳ ಭಾಷೆಯನ್ನು ಬಳಸಿಕೊಂಡು ರೋಬೋಟ್ಗೆ ಸೂಚನೆಗಳನ್ನು ನೀಡಲು ಅನುವು ಮಾಡಿಕೊಡುತ್ತದೆ.
ಸ್ವಾಯತ್ತ ಹಾರಾಟದ ಪ್ರಮುಖ ಸವಾಲು ಏನೆಂದರೆ, ಯೋಜಿಸಿದಾಗ ಸುರಕ್ಷಿತವಾದ ಮಾರ್ಗವು ಪರಿಸರ ಬದಲಾದಂತೆ ಅಸುರಕ್ಷಿತವಾಗಬಹುದು. SANDO ಈ ಸವಾಲನ್ನು ಸಮಯ-ಬದಲಾಗುವ ಸುರಕ್ಷಿತ ವಿಮಾನ ಕಾರಿಡಾರ್ಗಳು ಮತ್ತು ಆಗಾಗ್ಗೆ ಆನ್ಬೋರ್ಡ್ ಮರುಯೋಜನೆಯನ್ನು ಬೆಂಬಲಿಸುವ ಬಿಗಿಯಾಗಿ ನಿರ್ಬಂಧಿತ ಪಥದ ಆಪ್ಟಿಮೈಸೇಶನ್ ಮೂಲಕ ಪರಿಹರಿಸುತ್ತದೆ. “ಸ್ಪೇಶಿಯೋಟೆಂಪೊರಲ್ ಯೋಜನೆ, ಔಪಚಾರಿಕ ಸುರಕ್ಷತೆ ವಿಶ್ಲೇಷಣೆ ಮತ್ತು ಹಾರ್ಡ್ವೇರ್ ಮೌಲ್ಯೀಕರಣದ ಸಂಯೋಜನೆಯು ಸಂಕೀರ್ಣ ಕ್ರಿಯಾತ್ಮಕ ಪರಿಸರದಲ್ಲಿ ಸ್ವಾಯತ್ತ ಹಾರಾಟಕ್ಕೆ ಪ್ರಾಯೋಗಿಕ ವಿಧಾನವನ್ನು ಒದಗಿಸುತ್ತದೆ” ಎಂದು ಈ ಸಂಶೋಧನೆಯಲ್ಲಿ ಭಾಗಿಯಾಗಿಲ್ಲದ ಚೀನಾದ ಝೆಜಿಯಾಂಗ್ ವಿಶ್ವವಿದ್ಯಾಲಯದ ಸಹ ಪ್ರಾಧ್ಯಾಪಕ ಫೀ ಗಾವೊ ಹೇಳಿದರು.
ಈ ಸಂಶೋಧನೆಯು ಸಿಂಗಾಪುರದ ರಕ್ಷಣಾ ವಿಜ್ಞಾನ ಮತ್ತು ತಂತ್ರಜ್ಞಾನ ಸಂಸ್ಥೆಯಿಂದ ಭಾಗಶಃ ಧನಸಹಾಯ ಪಡೆದಿದೆ.